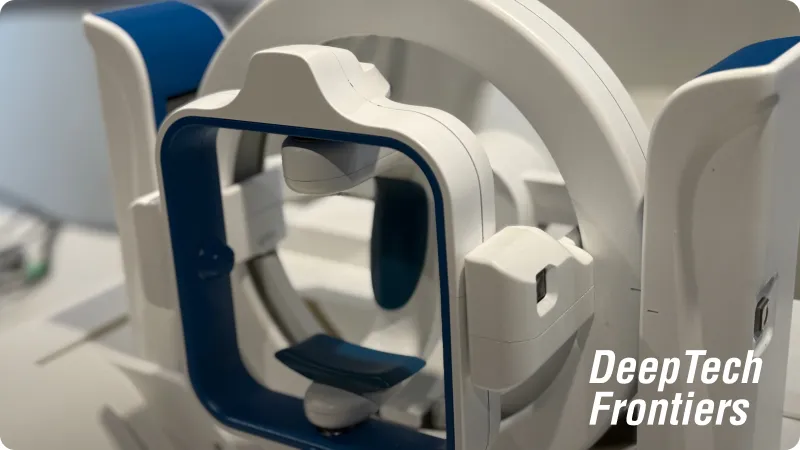
ロボットアームやドローンを動かすには、たくさんのボタンやレバーの使い方を覚えなければなりません。自分の手を動かすように、思った方向へそのまま動かせたら……。そんな発想から生まれたのが、手と同じ向きに機械が動く6軸コントローラー「iFHD」です。開発するのは、東京科学大学 三浦研究室の三浦智准教授と吉田達也さん。三浦先生はもともと手術支援ロボットの研究者で、ロボットはあるのに動かすための道具がないことが壁になっていたといいます。Global Startup EXPO 2026の会場で話を聞きました。
編集部:このコントローラーの仕組みについて教えてください。
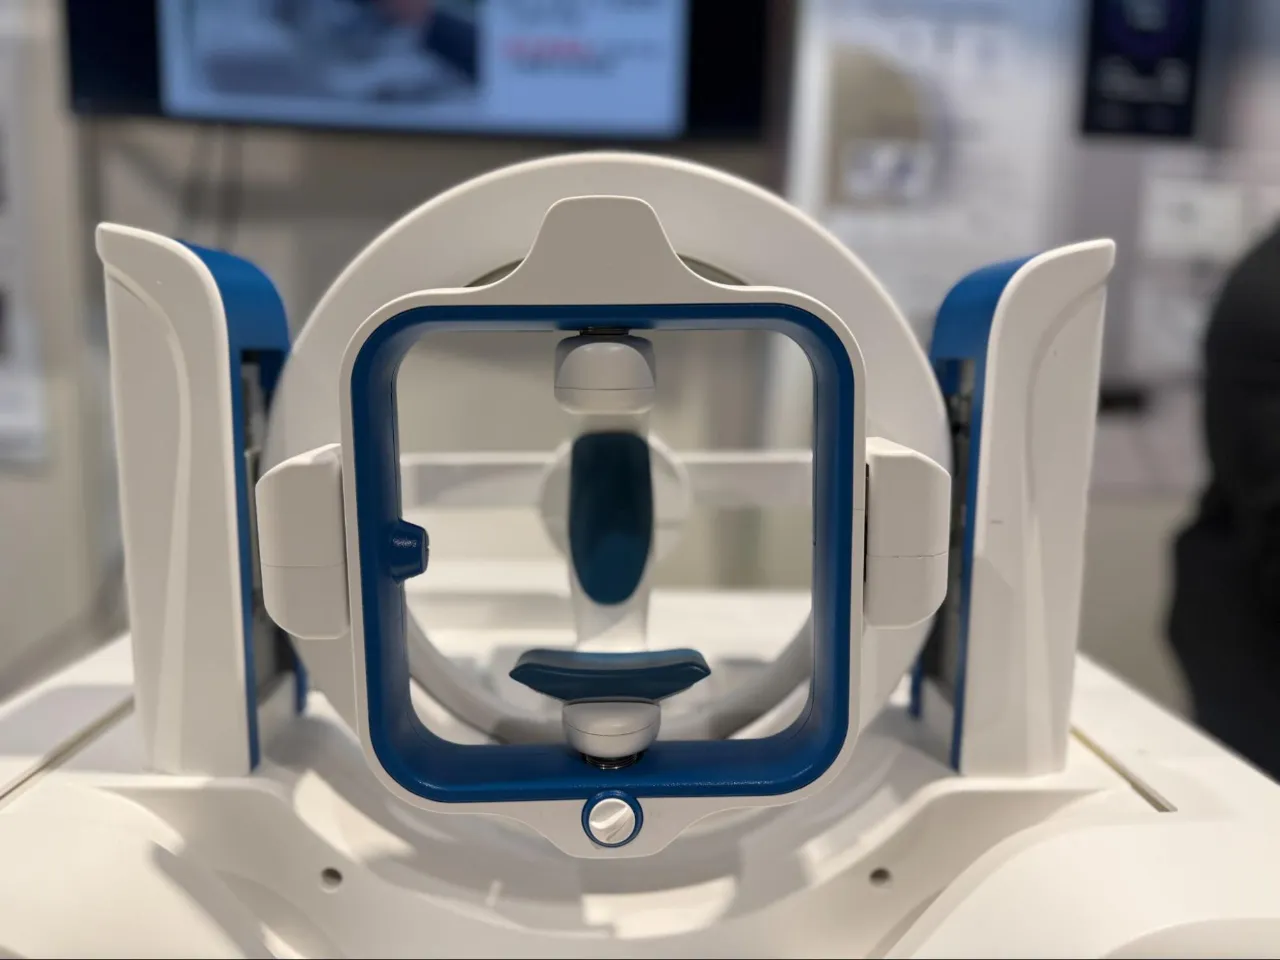
三浦先生:中央のグリップを握って、前後・左右・上下に動かす。手首をひねれば、その方向に回転します。
吉田さん:たとえばドローンを操作すると、ややこしい操作が多いですよね。このコントローラーなら腕を前に出せば前に進む。自分の手と同じ方向に動いてくれるので、直感的に操作ができます。
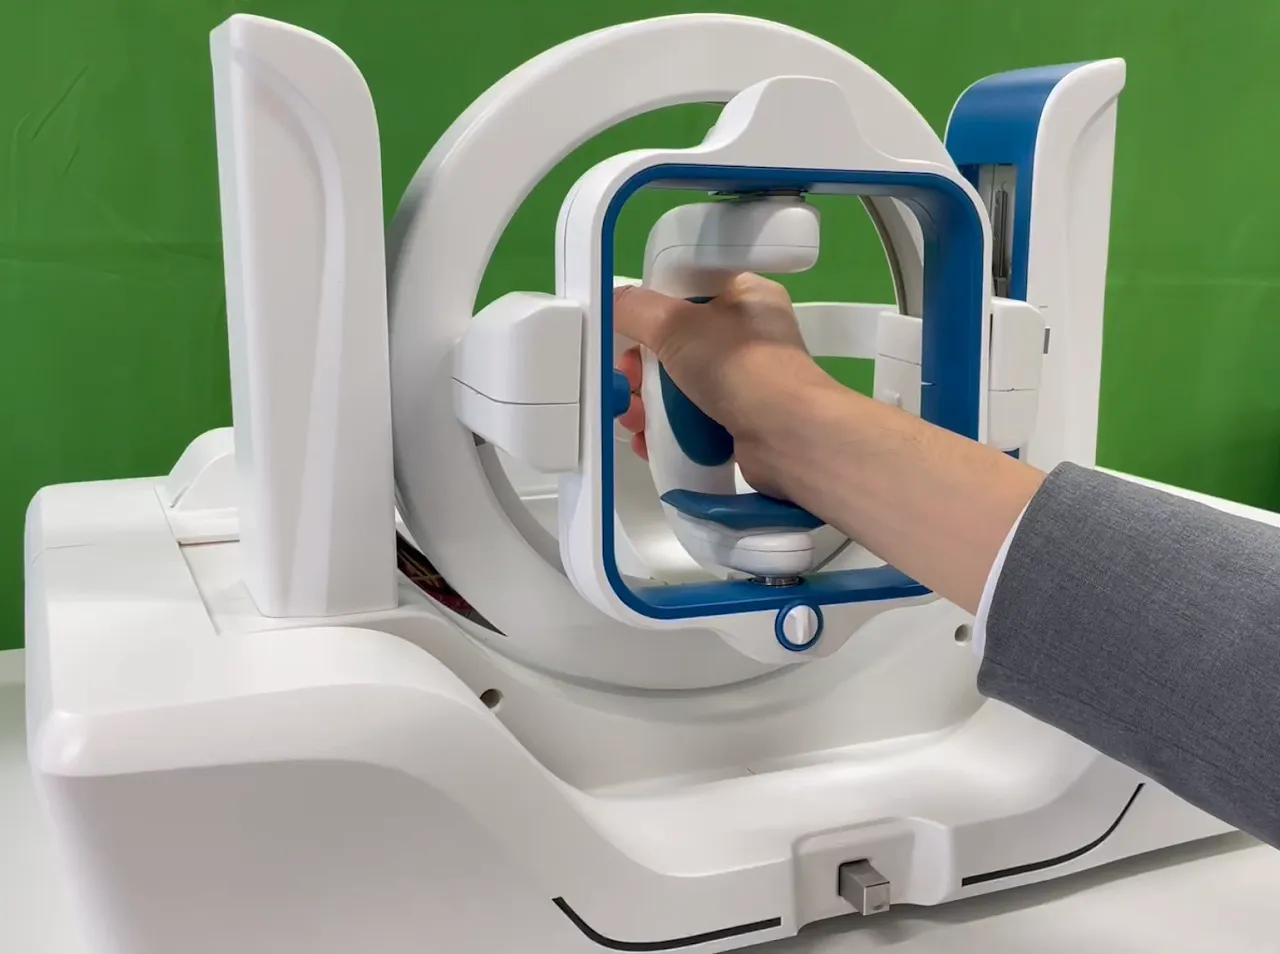
<東京科学大学 三浦研究室 公式サイトより引用>
※ブースでは、このコントローラーでロボットアームを操作する例を資料で見せてもらいました。
編集部:ロボットアームって、これまではどうやって動かしていたんですか?
三浦先生:ティーチングペンダントといって、ボタンを押すと前、別のボタンを押すと下、と全部別々のボタンで動かすんです。
編集部:クレーンゲームみたいな感じですかね。
三浦先生:そうそう、クレーンゲームなんですよ。あとはキーボードで打ち込むとか。
編集部:それはあまり直感的じゃないですね……。
※接続はUSBなど一般的な方式。どの信号でどう動かすかはプログラム側で決めるため、さまざまな機械につなげる汎用品を目指しています。
「位置」ではなく「速度」を操る
三浦先生:世の中には乗り物のように、速度を操作しないといけないものがあふれています。なのに、それに合ったコントローラーはあまりないんです。
編集部:位置の制御と速度の制御って、何が違うんですか?
三浦先生:ある場所に手を持っていくとき、人は頭のなかで指先の位置を制御していますよね。手術支援ロボットは、まさにそういう動き方をします。でも電車を位置で操作しようとしたら、とてつもない腕が必要になる。無理なので、スピードや加速を操作して運転しているわけです。
三浦先生:ジョイスティックやレバーは、平面で動かす分にはわかりやすいです。ただ、立体的に動かそうとすると、ゲームでも最初は操作を覚えるのに時間がかかりますよね。このコントローラーなら、そのまま動かせます。
※回転の中心は手首、前後・左右・上下の移動の中心は手先に合わせて設計されています。基準の位置から手先をどれだけ動かしたかで、機械の進む速さが決まる仕組みです。
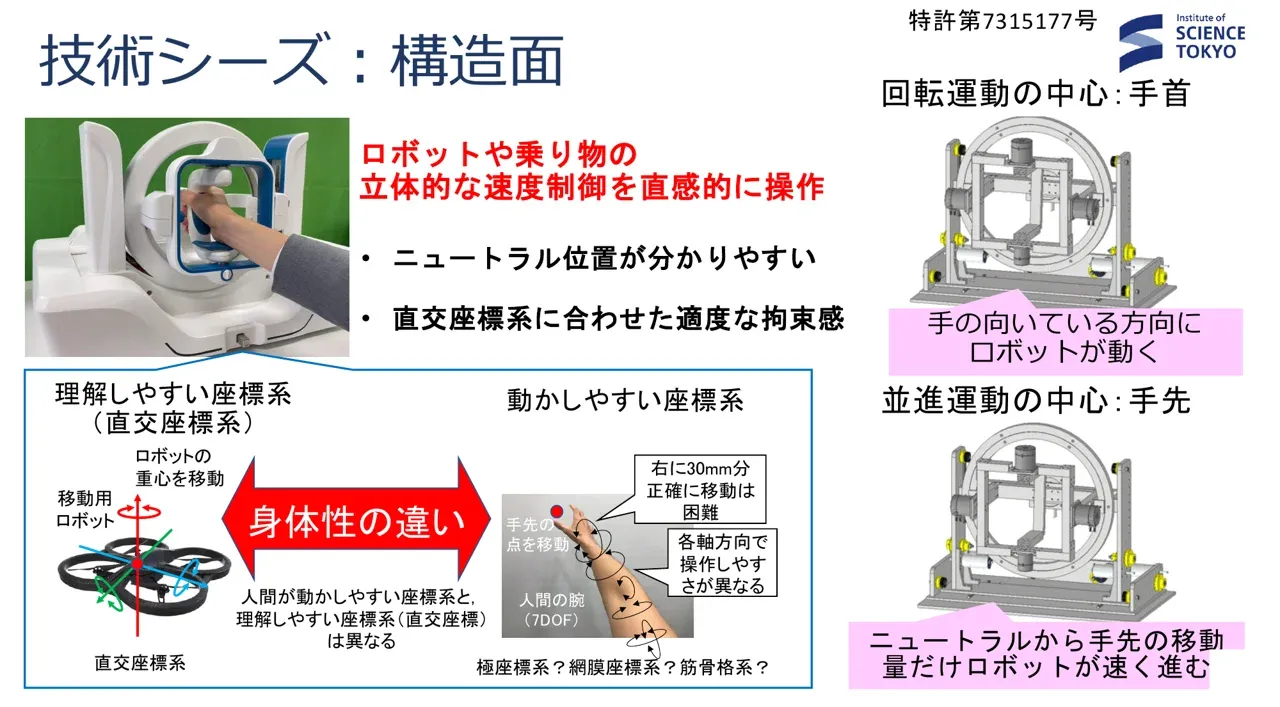
<東京科学大学 三浦研究室 提供資料より>
意図が違えばAIが身を引く
三浦先生:最近はフィジカルAIが流行っていますが、それに合った制御の仕組みも作っています。人間は直感では正確に動かせないので、どの方向に動かしたいのかをAIが見つけて、力で誘導してくれるんです。
編集部:完全な自動運転ではないんですね。
三浦先生:“半自動”です。AIと自分の意図が違うと、AIのほうが身を引いてくれる。無理に誘導するのをやめて「お任せします」と譲るんです。
吉田さん:機械が全部やってくれればいい、とみんな言うんですけど、工場の方に話を聞くと、パターンが変わるたびにやり直しになることが多いそうです。結局は熟練した人が見ないといけない。だから僕らは半自動で作っています。
編集部:AIもハルシネーションを起こしますもんね。
吉田さん:賢くはなっているけど、完璧ではないですから。
※三浦研究室では、ドローンや建設機械、ロボットを扱う企業などへ20件以上のヒアリングを重ね、操縦の現場の課題を探ってきました。
初心者でも、ドローン点検の成功率は4倍に
編集部:実際に、このコントローラーを導入すると、どのくらい効果があるんでしょうか?
三浦先生:いろいろな機器で効果を検証しています。たとえばドローンで橋梁の点検を模擬したところ、初心者の成功率が4倍になりました。経験に関係なく、点検にかかる時間も20%短くなりました。
※ショベルカーでは、4〜5本のレバーを持ち替えずに操作でき、掘削量は12%増、運転手の身体的な負担は半分に。医療用やガス管点検に使う内視鏡では、腐食や亀裂を見つける率が10%上がりました。2本のロボットアームを使う作業では、かかる時間が47%短くなったそうです。
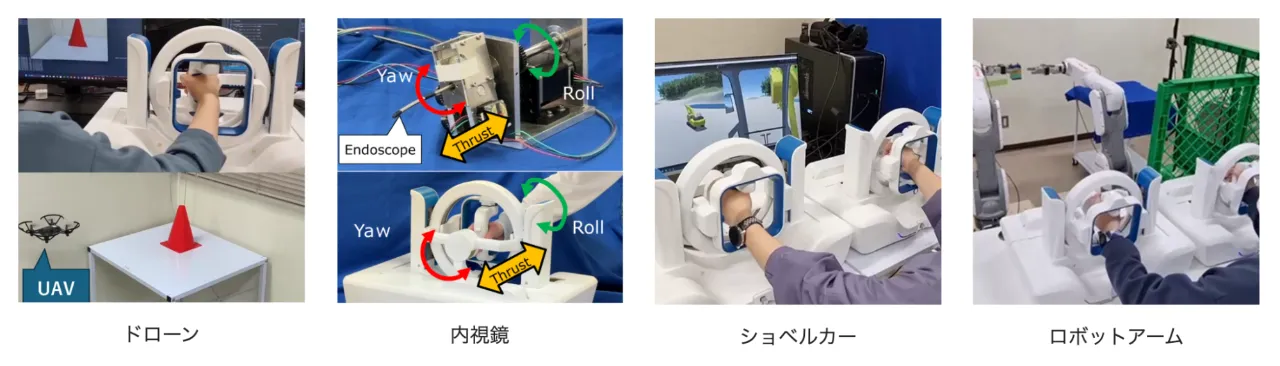
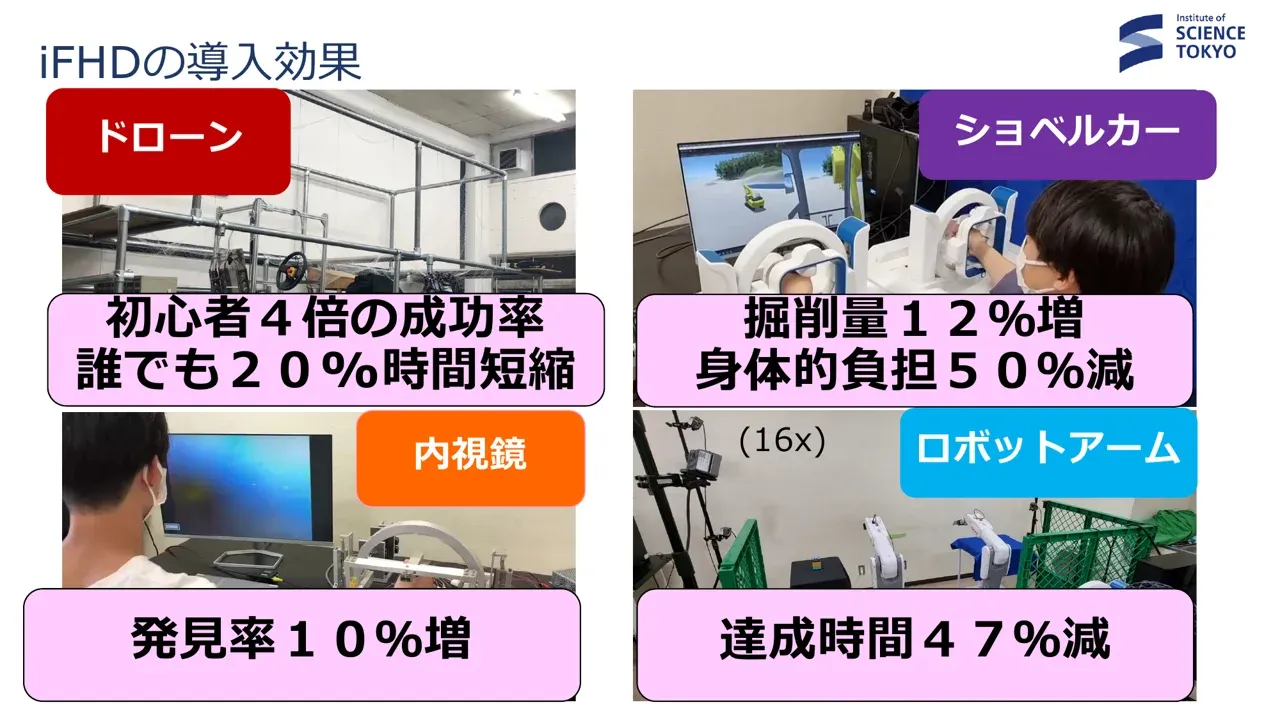
<東京科学大学 三浦研究室 提供資料より>
きっかけは手術支援ロボット
編集部:ありそうでなかった仕組みですよね。どうやって思いついたんですか?
三浦先生:私はもともと、手術支援ロボットの研究をしていたんです。ロボット自体は世の中にあるのに、動かすためのデバイスがないから、そこで止まってしまったんですね。
三浦先生:思ったとおりに動かせるものを作りたくて、これが生まれました。ドローンにも使いたい、と少しずつ自由度が増えて、いまに至ります。
吉田さん:「このご時世にハードウェアなんて……」とずっと言われてきたんですけど、フィジカルAIのおかげで風向きがだいぶ変わった感覚があります。
三浦先生:ハードだけでもなく、ソフトだけでもない。そこをどう融合するかが大事なんです。
※試作は、VRでのシミュレーションと改良を何度も繰り返してきました。2026年1月には米国の見本市「CES」に出展。4月には有償レンタルのサービスを始め、ロボットアームやドローンなどを扱う企業で試験的に使われています。
編集部:ゲームのコントローラーにもなりそうですよね。
吉田さん:ガンダムやりたいね、って話してるんです。ロボット世代なので(笑)。
編集部:ゲームセンターで触れる日が来るのが楽しみです!ありがとうございました!
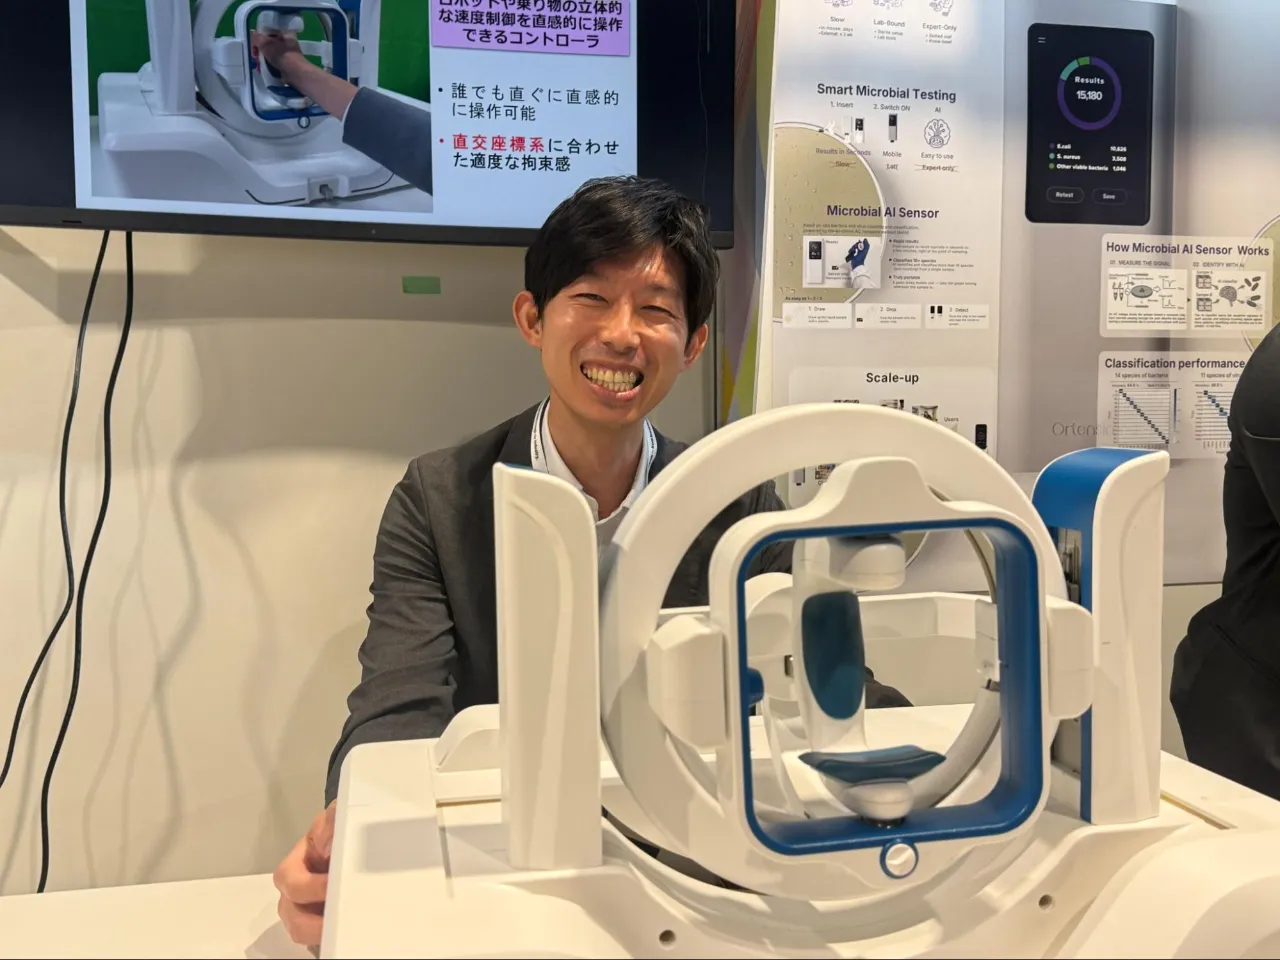
<iFHDを開発する三浦智准教授(GSE2026のブースにて)>
取材・文・撮影:RUNA NAITO
製品情報
6軸コントローラー「iFHD」
- グリップを握って前後・左右・上下に動かし、手首をひねれば回転も入力できる
- ドローンやショベルカーなど「速度」を操る機械に向く
- AIが操作を半自動で手助けする機能も開発中
- USBなどでつなげて、さまざまな機械に使える汎用品を目指している
研究室情報
東京科学大学 工学院 機械系 三浦研究室
-
主宰:三浦智 准教授
-
研究分野:人が機械を操作する仕組み(ヒューマン・マシン・インタフェース)、手術支援ロボット、フィジカルAIなど
レンタルサービスにご興味のある方へ
三浦研究室では、iFHDを使ったPoC(実証実験)のパートナーを募集しています。レンタルの台数や期間、料金は個別に相談できます。詳しくは研究室のページをご覧ください。